机器人行业实训 · 对标企业真实岗位场景
选择感兴趣的实训项目,在真实岗位场景中完成任务、产出作品集,为求职积累实战经验。
共展示 2 个企业实训项目
按企业、岗位方向浏览 · 已完成项目可进入候选材料
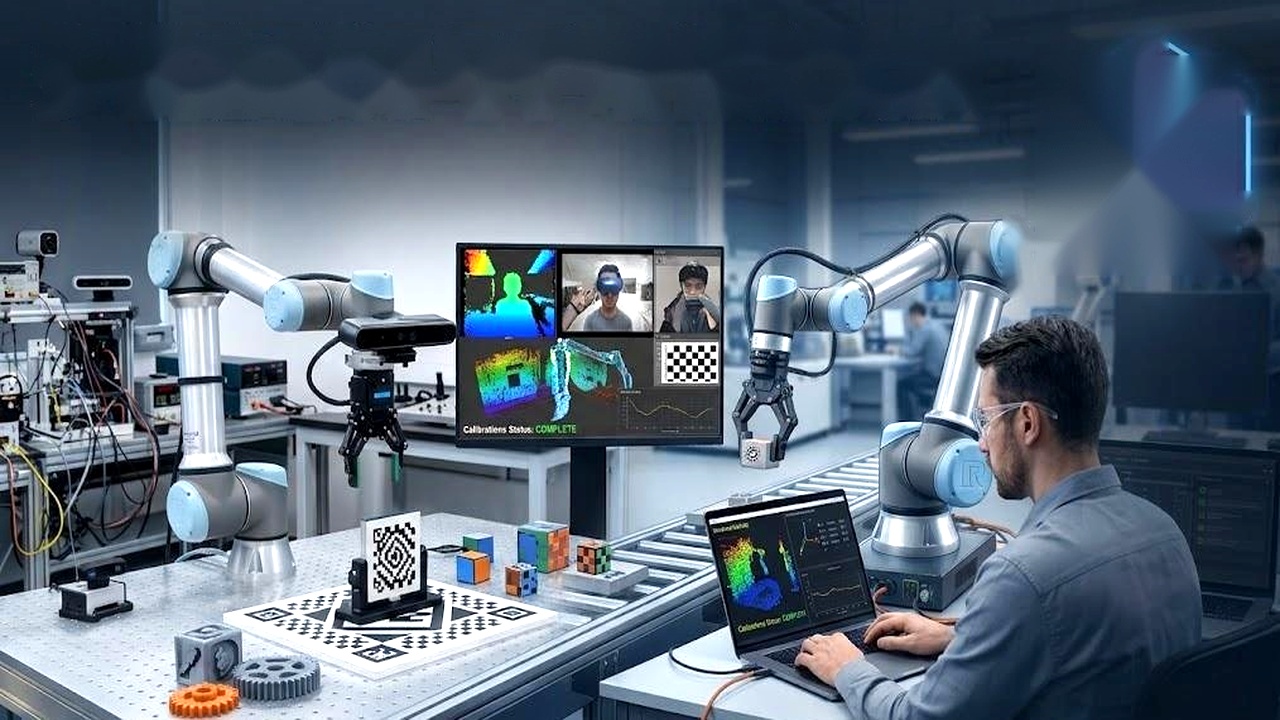
抓取产线要上线了,感知组给机械臂装上了 RGB-D 相机。眼睛有了,可机械臂「听不懂」相机的话:相机说物体在 (0.1, 0.2, 0.3),机械臂只认自己的基座坐标系。中间隔着三件事——把深度像素变成 3D 点云、把相机和手臂对齐、把看到的物体变成机械臂能去的位姿。今天,由你亲手打通这条感知链。
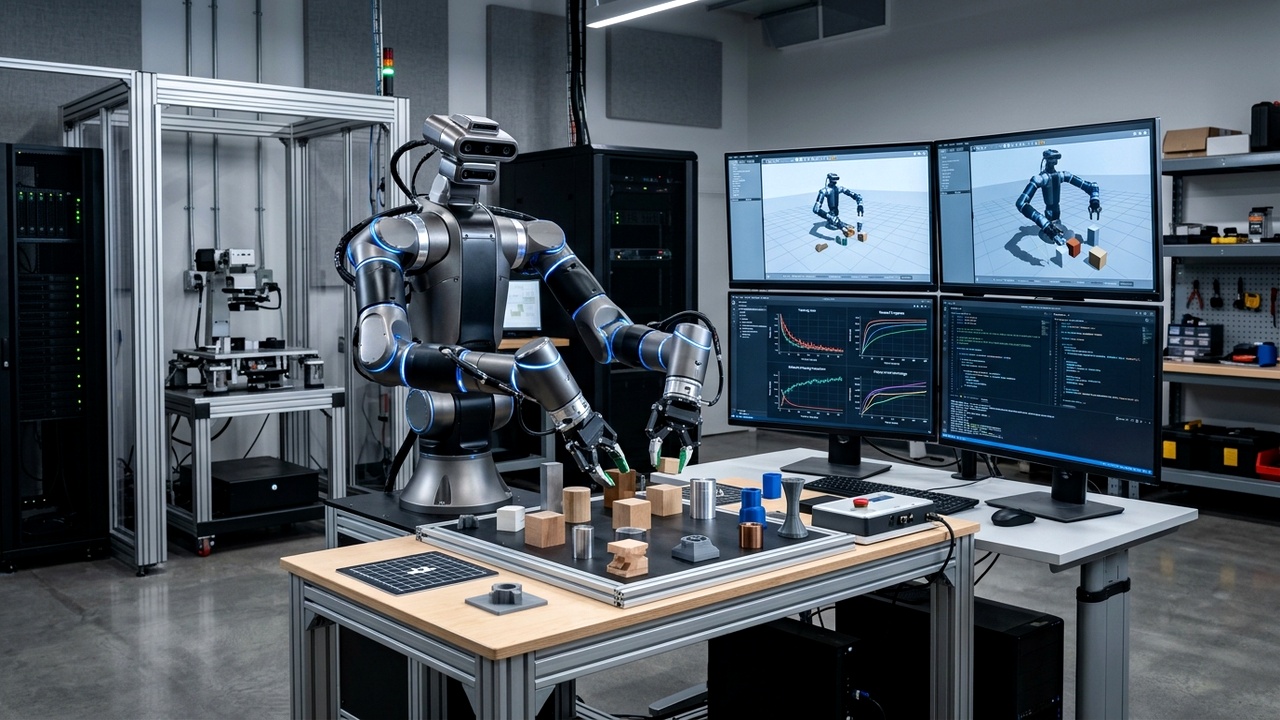
把人类演示的经验数据变成机器自己的决策能力,是具身智能的核心。本项目带你在纯 Python + numpy 环境里亲手走完这条训练链路:手写反向传播训出行为克隆策略,用扩散策略解决多峰动作难题,再用仿真 rollout 的量化数字证明策略可以上线——"模型是怎么从数据里长出来的",从此不再是黑盒。