
具身策略模型训练与仿真部署
把人类演示的经验数据变成机器自己的决策能力,是具身智能的核心。本项目带你在纯 Python + numpy 环境里亲手走完这条训练链路:手写反向传播训出行为克隆策略,用扩散策略解决多峰动作难题,再用仿真 rollout 的量化数字证明策略可以上线——"模型是怎么从数据里长出来的",从此不再是黑盒。
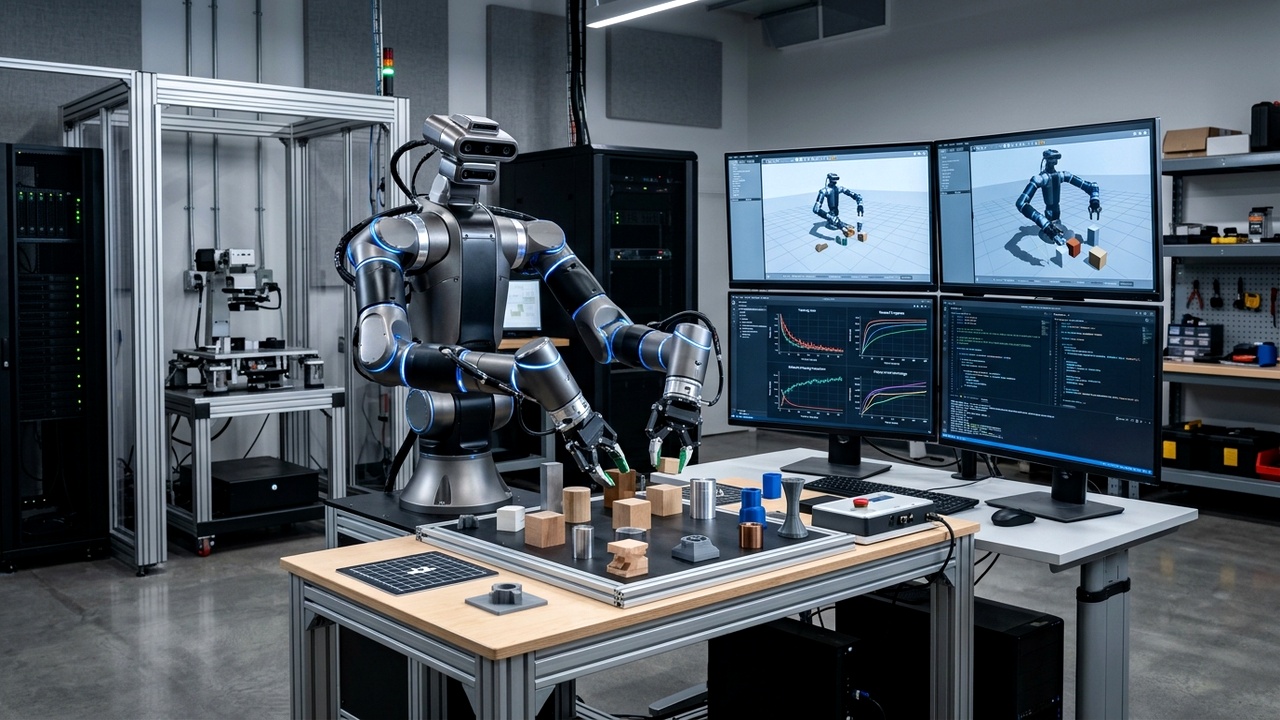
为什么要完成这项工作模拟?
欢迎加入我们的项目!我们非常高兴你能来。
把人类演示的经验数据变成机器自己的决策能力,是具身智能的核心。本项目带你在纯 Python + numpy 环境里亲手走完这条训练链路:手写反向传播训出行为克隆策略,用扩散策略解决多峰动作难题,再用仿真 rollout 的量化数字证明策略可以上线——"模型是怎么从数据里长出来的",从此不再是黑盒。
- 深入掌握模仿学习与扩散策略的核心机理,具备独立搭建具身训练流水线、仿真部署闭环评估并量化成功率的算法工程能力。
我们希望这个项目不仅能增强您的技术技能,提升您的简历,还能让您对在 鹿明机器人科技(深圳)有限公司 的潜在职业发展有更深入的了解。
- ✓训练 loss 降低,闭环 120 步最终误差,退出码 0,运行日志,README
- ✓BC 偏置 b、扩散左峰比例,成功率 扩散 vs BC,退出码 0,运行日志,README
- ✓单次 rollout 成功步数,40 次成功率,平滑度 < 加噪对照 ,退出码 0,运行日志,README
- ·根据预先录制的视频和示例答案完成任务。
- ·获得证书,并将其作为课外活动添加到您的简历和求职个人资料中。
- ·在申请中脱颖而出。自信地回答面试问题,并解释为什么你适合我们的团队。
实训工单清单与任务分解
点击左侧工单即可切换右侧交付详情,了解核对前要求、培养目标与交付物。
Intro & Scenario
欢迎加入鹿明机器人!作为具身策略算法工程师,请认真阅读实训指引。
实训培养目标与交付路线
本次实训紧扣算法工业落地闭环,分为两个关键任务阶段:
- 任务 1 · 策略训练:加载 LeRobot 示范数据集,搭建并调优 Diffusion Policy 策略网络,观测 Loss 收敛与动作多模态分布;
- 任务 2 · 仿真部署:将训练权重无缝接入 Gym / MuJoCo 仿真环境,执行 50 轮自主闭环 Rollout,生成量化抓取成功率评估报告。
所有任务均提供官方脚手架代码模板,仅需提交单一核心实现文件,并支持标答自查闭环。
你的职场身份与带教导师
实训平台不仅是技能学习,更是一次真实的工程师入职测试与角色代入。
具身策略算法工程师
- 搭建基于 PyTorch 的行为克隆(BC)与扩散策略(Diffusion Policy)训练流水线并调优收敛。
- 将策略模型部署至仿真工作空间,执行多轮 Rollout 评估并统计任务抓取成功率与轨迹平滑度。
- 深入掌握模仿学习与扩散策略的核心机理,具备独立搭建具身训练流水线、仿真部署闭环评估并量化成功率的算法工程能力。
鹿明机器人·具身工程实验室负责人
专注于具身策略模型训练与强化学习,深耕 Diffusion Policy 与行为克隆(BC),主导闭环仿真验证与真机泛化迁移。
评论
“非常惊艳的具身策略课程!任务二用 Diffusion Policy 对比传统 BC 的多峰动作分布,直观展现了均值塌陷的根本原因。在 MuJoCo 仿真中跑 100 次蒙特卡洛闭环评测,成功率达到 88%,这种工业级验证规范在很多高校课程里根本接触不到。”
清华大学 · 自动化系 · 程维钧
“代码架构非常专业,状态归一化和梯度裁剪的细节让我少踩了很多坑。最后产出评估 JSON 和动作曲线图,逻辑闭环极强。强烈推荐给想入局具身智能的同学!”
浙江大学 · 控制科学与工程学院 · 陈芷晴
“从离线行为克隆到扩散策略再到仿真部署,三道工序层层递进,文案就像资深导师在工位上亲自带教。官方示例答案里给出的余弦方差调度解析非常通透!”
上海交通大学 · 电子信息与电气工程学院 · 杨光
