
具身数据采集与相机标定
入职鹿明机器人数据感知组,攻坚相机内参标定与 UMI 手持采集质检,打造工业级具身数据闭环!
为什么要完成这项工作模拟?
“在具身智能领域,没有精准标定和清洗的高质量数据,再前沿的模型也只是‘垃圾进垃圾出’。测准相机视力、洗干净每帧轨迹,是具身工程师的第一道护城河。” —— 郭工(鹿明机器人具身工程实验室负责人)
欢迎加入我们的项目!我们非常高兴你能来。
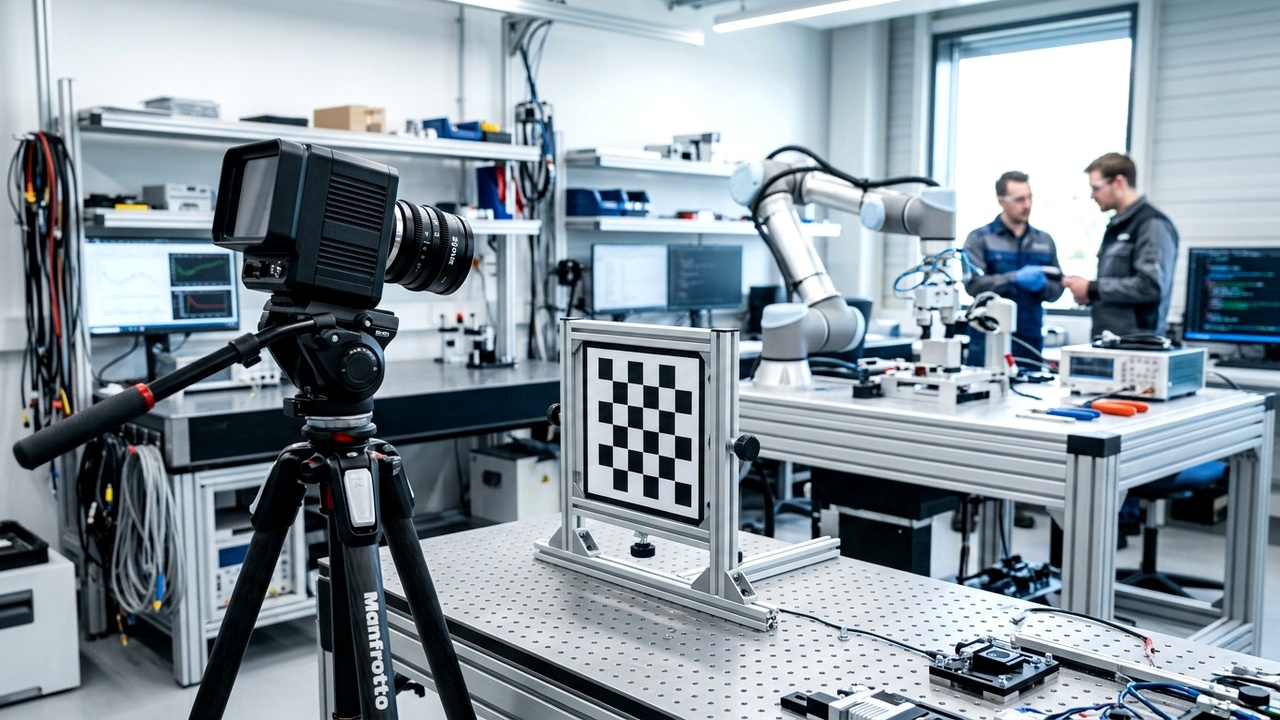
在鹿明机器人实验室的精密装配工位上,双臂协作机器人正执行高精度工件抓取任务。然而在最近的真机联调中,下游策略模型频繁出现抓取偏移(末端误差达 2~3cm)。排查发现两大根因:一是新换装的工业广角相机未做精准内参畸变标定,反投影误差过大;二是现场使用 UMI 手持采集工装录制演示数据时,相机图像与机械臂位姿采样时钟不同步,且存在操作抖动与丢帧。作为新入职的数据工程师,你受命紧急排障,必须在仿真环境中彻底打通内参重估与数据质检两道工序,确保输入下游模型的数据绝对干净可靠。
- 精通小孔成像投影模型与 OpenCV 标定算法,掌握多传感器时间戳同步对齐技术,具备输出工业级 LeRobot 规范数据集的能力。
我们希望这个项目不仅能增强您的技术技能,提升您的简历,还能让您对在 鹿明机器人科技(深圳)有限公司 的潜在职业发展有更深入的了解。
- ✓重投影误差,估计焦距 ,数据集 5 条全部长度,退出码 0,运行日志,README.md
- ✓采集 35 条 ≥ 30,质检通过 30 条、剔除 5 条坏数据,最大对齐误差 ,退出码 0,运行日志,README.md
- ·根据预先录制的视频和示例答案完成任务。
- ·获得证书,并将其作为课外活动添加到您的简历和求职个人资料中。
- ·在申请中脱颖而出。自信地回答面试问题,并解释为什么你适合我们的团队。
实训工单清单与任务分解
点击左侧工单即可切换右侧交付详情,了解核对前要求、培养目标与交付物。
Intro & Scenario
欢迎加入鹿明机器人具身工程实验室!作为具身数据工程师实习生,你将负责工业现场数据闭环建设。
实训培养目标与交付路线
本次实训采用企业级标准工程流水线,分为两个关键任务阶段:
- 任务 1 · 相机标定:推导小孔透视几何模型,解算内参矩阵与畸变参数,将重投影误差严格控制在 0.5 像素以内;
- 任务 2 · 轨迹质检:基于时间戳最近邻对齐算法消除动态时延,清洗遥操轨迹并封装为工业级 LeRobot 标准数据集。
所有任务均提供官方脚手架代码模板,仅需提交单一核心实现文件,并支持标答自查闭环。
你的职场身份与带教导师
实训平台不仅是技能学习,更是一次真实的工程师入职测试与角色代入。
具身智能数据工程师
- 负责单目/双目相机的内参标定与重投影误差优化,将平均误差控制在 0.5 像素以内。
- 负责机械臂多视角图像与位姿时间戳高精度对齐(时差 < 10ms),完成演示数据集规范化封装。
- 精通小孔成像投影模型与 OpenCV 标定算法,掌握多传感器时间戳同步对齐技术,具备输出工业级 LeRobot 规范数据集的能力。
鹿明机器人·具身工程实验室负责人
多年机器人与具身数据一线研发经验,主导多机位工业标定与 UMI 手持数据采集系统,具备丰富的具身智能数据流水线工程经验。
评论
“做完这个实训彻底搞懂了相机标定的底层逻辑!之前在实验室只知道调 cv2 函数,遇到反投影漂移完全不知道怎么排查。这个工单从工业装配偏移入手,手把手推导张正友标定法和亚像素角点精修,把重投影误差死磕到 0.4px 以内,手持 UMI 时序对齐那块简直是神来之笔,太硬核了!”
哈尔滨工业大学 · 机器人研究所 · 林哲远
“太贴近工业现场了!特别喜欢提交成果物后即时解锁官方架构解析的模式。对比资深工程师的标定代码,发现自己在外参求解时漏了离群点滤波,对比之后恍然大悟。做完直接放进了毕业设计的工程经验中。”
北京航空航天大学 · 自动化学院 · 赵嘉宁
“四维量规非常清晰,函数分、指标分、产物分一清二楚,拒绝了假大空的理论堆砌。实测完 fx 焦距误差小于 5%,看着导轨上的模型精准对齐,极有成就感!”
华中科技大学 · 机械科学与工程学院 · 孙思睿
