NVIDIA Cosmos 扩展训练、评估与部署世界模型的新工具
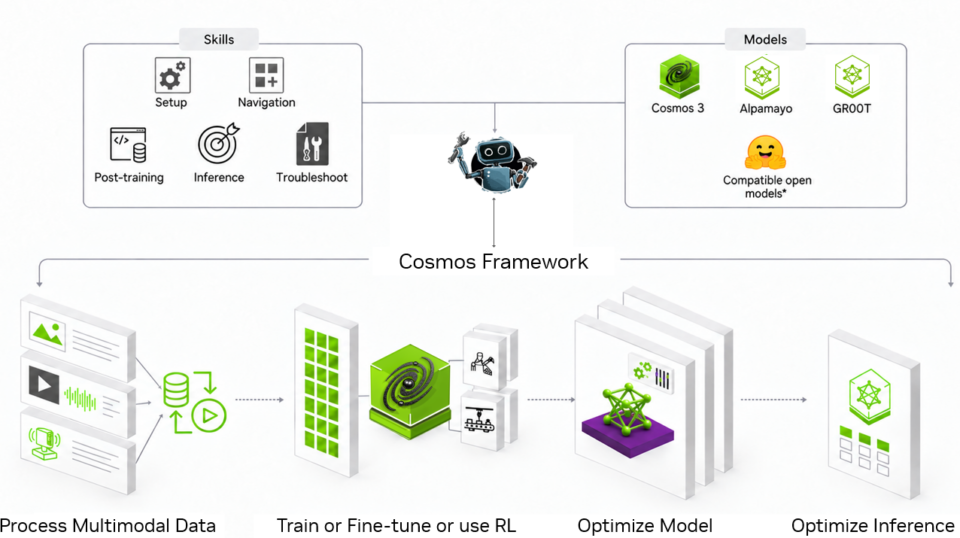
为帮助开发者快速构建世界模型,从而让物理 AI系统能够理解和模拟真实世界,NVIDIA 扩展了Cosmos 平台,新增训练工具、仿真检查点和 Cosmos Data Factory 蓝图。 NVIDIA Cosmos 平台在六个不同的开放模型排行榜上位列前五,为世界模型构建者提供前沿开放模型,以及数据、训练和优化工具与配方,用于在部署前扩展训练数据、适配模型、测试行为并优化性能。 构建更好的训练数据 构建世界模型始于多模态、多感官数据。 NVIDIA Cosmos Data Factory 汇集了用于大规模标注、整理、增强和评估物理 AI 训练数据的工具与技能。Cosmos Curator 是一款用于整理视频训练数据集的 GPU 加速解决方案,现已新增对多模态多感官输入和处理模块的支持。 阅读 NVIDIA 在欧洲的全部公告 Cosmos Data Factory 现提供以下五个云原生蓝图,并可通过 GitHub、Microsoft Azure、Nebius 和 CoreWeave 获取: - 自动驾驶数据集生成: 整理并标注驾驶数据,然后添加难以采集场景的合成示例,以扩大训练覆盖范围。 - 图像属性增强: 改变物体外观以改进图像搜索。 - 事件视频生成: 将静态图像转化为罕见或不安全事件的合成视频。 - 缺陷图像生成: 为检测模型生成印刷电路板、金属和玻璃缺陷图像。 - 视频数据增强: 在保留场景结构的同时改变现有素材中的天气和光照。 https://blogs.nvidia.com/wp-content/uploads/2026/10/CDF-visual-Oct20.mp4 Cosmos Data Factory 通过智能体技能加速数据整理、处理和合成数据生成。 各公司已在利用 Cosmos Data Factory 蓝图加速其物理 AI 开发工作流。 Porsche 正在主导开发一个跨 Volkswagen Group 品牌的共享自动驾驶数据飞轮,通过 Voxel51 在 Microsoft Azure 上使用 Cosmos Data Factory。预计这将把重复的物理测试驾驶减少多达 90%,并将开发周期时间缩短多达 85%。 https://blogs.nvidia.com/wp-content/uploads/2026/10/Porche-Cosmos-Data-Factory.mp4 Porsche 在 Voxel51 中搜索并增强自动驾驶车辆数据素材,由 Cosmos Data Factory 提供支持。 ANYbotics 利用 Cosmos Data Factory 蓝图生成了 1,500 多个合成视频片段,整理真实世界数据并通过 Encord 平台验证输出,以训练其工业巡检机器人识别液体泄漏以及设施巡检间隔期间的其他变化。 https://blogs.nvidia.com/wp-content/uploads/2026/10/ANYbotics-Cosmos-Data-Factory.mp4 ANYbotics 使用 Encord 生成异常片段,由 NVIDIA Cosmos Data Factory 提供支持。 Ultralytics 是一家计算机视觉公司,它使用真实图像和通过 Cosmos Data Factory 生成的有针对性合成缺陷重新训练了其 YOLO 模型,改进了缺陷定位和召回率。 训练、适配和优化模型 准备好训练数据后,开发者可以训练自己的架构,或从预训练模型开始。 在 GTC Berlin 上,NVIDIA 将 Cosmos Framework 的训练、优化和部署工具及配方作为 agent skills 扩展到更多开放模型,同时推出 Cosmos 3,为世界模型构建者提供从实验到部署的更快路径。 开发者和 agent 现在可以通过微调和强化学习适配 GR00T、Alpamayo、QWEN、Pi0.5 及其他兼容的 Hugging Face 等开放模型,通过蒸馏和量化优化模型,并以高性能推理进行部署。 Diagram of a model builder agent using skills and open model backbones to prepare data, train, fine-tune, apply reinforcement learning, and optimize world models for inference. Cosmos Framework 是一个开放、模块化的模型训练和优化工具与技能框架,用于加速世界模型开发。 为开发专门用于自我中心操作的 world model,机器人研究实验室 MicroAGI 在人类操作物体的视频上对 Cosmos 3 进行了后训练,并将其 320 亿参数的推理器蒸馏为 80 亿参数的 Nano 模型,且精度没有损失。 开发者可以在 Roboflow 上标注数据并针对其特定环境和任务对 Cosmos 3 进行后训练,然后将这些模型部署到 RoboFlow 托管或本地 NVIDIA GPU 上,将视频推理引入工厂和仓库。 更快测试策略并运行模型 除了这些工具,NVIDIA 还通过其在 Cosmos 模型上的工作持续推进基础技术。 用于仿真的新 Cosmos 3 Nano 模型变体 使开发者能够在可重复、难以捕获的多视角多传感器场景中测试自主策略。随附代码允许开发者调整模型,以便在真实世界测试之前,在交互式仿真中训练和评估其用于自动驾驶汽车和双臂机器人的自有策略。 Cosmos creates videos using a starting image from each camera, a short description of each view, WSM controls and one LiDAR scan of the surroundings. 用于在闭环仿真中评估策略的多视角和多传感器视频数据生成。 开发者可以使用更新后的 NVIDIA Cosmos 3 NIM 微服务部署核心 Cosmos 模型,在经验证的配置中提供最高 2 倍的推理速度且无质量损失,同时连续视频分析可实现亚秒级警报。 对于视觉 AI 开发者,新的 NVIDIA Metropolis Blueprint for video search and summarization (VSS) 3.3 基于 Cosmos NIM 微服务构建,可将一个提示转化为高效的视频 AI 应用,并帮助团队在相同 GPU 上监控多 40% 的视频流。 ADNOC 使用 Fogsphere 的 MistIQ 智能体平台,该平台基于 Cosmos 和 NVIDIA Metropolis VSS Blueprint 构建,可在 65 个站点实时检测安全隐患。对于罕见事件,Fogsphere 还使用 Cosmos Data Factory 生成合成训练数据,无需实际布置危险场景即可提升检测能力。 https://blogs.nvidia.com/wp-content/uploads/2026/10/ADNOC-Cosmos.mp4 Cosmos 平台完全模块化且开放。开发者可以使用 Cosmos Data Factory 生成训练数据集,使用 Cosmos Framework 训练和适配世界模型,然后通过 NIM 微服务部署受支持的 Cosmos 模型。 阅读 NVIDIA 在欧洲的全部公告
